

Современные решения для транспортных средств позволяют существенно снизить уровень стресса при маневрировании на ограниченных пространствах. Системы автоматического размещения на стоянке используют датчики и сложные алгоритмы, обеспечивая точность вплоть до нескольких сантиметров. По данным исследования Международного института автомобильных технологий, такие комплексы сокращают время поиска места на 30–40%.
Отказ от ручного управления при установке на парковочное место уже внедрён в ряде моделей ведущих производителей. Практические испытания показали, что высокоточные сенсоры и камеры минимизируют вероятность столкновений, что подтверждается снижением аварийности в паркингах на 25%. Это становится особенно актуально в условиях плотного городского трафика.
Для эффективного использования подобных систем важно учитывать инфраструктурные особенности: наличие разметки, качество покрытия и освещение. Рекомендуется интеграция с интеллектуальными парковочными комплексами, что позволяет оптимизировать процесс размещения и повысить пропускную способность стоянок. Перспективы развития включают взаимодействие с сетями умных городов и расширенное применение машинного обучения для адаптации к различным условиям эксплуатации.
Технологии и системы, обеспечивающие автоматическую парковку
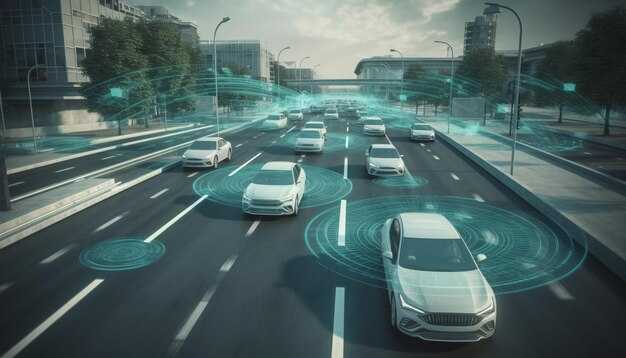
Среди значимых аспектов, формирующих автоматическую стоянку, особое место занимают сенсорные системы. Эти устройства, такие как радары и камеры, позволяют автомобилю с высокой точностью определять расстояние до окружающих объектов. Например, ультразвуковые сенсоры используются для контроля зон, которые требуют особого внимания, таких как края дорожек и другие транспортные средства.
Не менее важна передовая обработка данных. Алгоритмы машинного обучения анализируют полученную информацию и помогают принимать решения в реальном времени. Такие системы учатся на основе предыдущего опыта, улучшая свою производительность в процессе эксплуатации. Это позволяет значительно сокращать время, необходимое для выполнения операции стоянки.
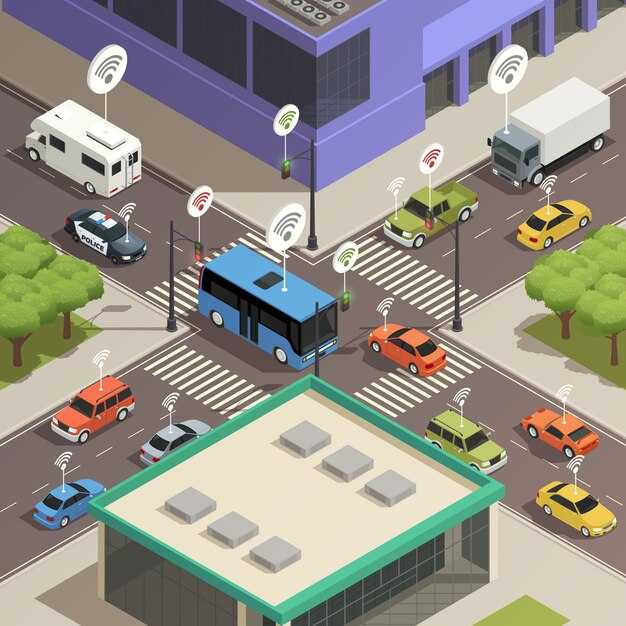
Коммуникационные технологии, такие как V2X (Vehicle-to-Everything), обеспечивают обмен данными между автомобилем и окружающей средой. Это может быть информация о трафике, доступных местах для остановки или даже состоянии дороги. Объединение таких данных оптимизирует управление движением и уменьшает вероятность возникновения конфликтов в условиях ограниченного пространства.
Кроме того, системы позиционирования помогают повысить точность навигации. GPS, однако, не всегда подходит в ограниченных пространствах. Поэтому разработчики внедряют альтернативные решения, такие как инерциальные системы, которые опираются на данные акселерометров и гироскопов, позволяя точно определить местоположение автомобиля даже в подземных парковках.
Важным элементом являются пользовательские интерфейсы. Простота взаимодействия с водителем способствует уверенному и удобному использованию автоматизации. Некоторые системы предлагают обратную связь через мобильные приложения, предоставляя информацию о статусе стоянки и загруженности участка.
Системы безопасности, такие как экстренное торможение и обнаружение препятствий, также играют критическую роль. Эти функции действуют как дополнительный уровень защиты, предотвращая возможные столкновения и обеспечивая безопасность водителей и пешеходов вокруг.
Использование сенсоров и камер для обнаружения свободных мест
Современные системы обнаружения свободных мест опираются на комбинацию различных сенсоров и камер, что позволяет значительно повысить точность и скорость поиска. Основные технологии включают:
- Ультразвуковые сенсоры: Эти устройства используют звуковые волны для определения расстояния до объектов. Они эффективны на малых расстояниях и могут точно определять наличие свободного пространства.
- Инфракрасные сенсоры: Работают на основе теплового излучения. Они могут обнаруживать объекты в условиях низкой видимости, что делает их полезными в ночное время.
- Камеры с высоким разрешением: Обеспечивают визуальный анализ окружающей среды. С помощью алгоритмов компьютерного зрения камеры могут распознавать свободные места и анализировать размеры объектов.
- Лидары: Используют лазерные лучи для создания трехмерной карты окружающей среды. Это позволяет точно определять расстояния и размеры объектов, что особенно полезно в сложных условиях.
Эффективность систем обнаружения свободных мест зависит от интеграции различных технологий. Например, комбинация камер и ультразвуковых сенсоров позволяет минимизировать ошибки, возникающие из-за отражений или помех.
Рекомендации по оптимизации работы систем:
- Регулярное обновление программного обеспечения для улучшения алгоритмов обработки данных.
- Использование многослойных подходов, комбинируя данные от различных сенсоров для повышения точности.
- Тестирование систем в различных условиях, чтобы выявить слабые места и улучшить их.
- Обучение моделей на больших объемах данных для повышения их способности к распознаванию.
Таким образом, интеграция сенсоров и камер в системы поиска свободных мест позволяет значительно улучшить их функциональность и надежность, что в свою очередь способствует более комфортному и безопасному передвижению в городских условиях.
Обработка данных и алгоритмы навигации внутри парковки
Современные системы автоматизации парковки требуют высокой точности обработки данных для обеспечения безопасного и быстрого размещения транспортных средств. Основные компоненты включают в себя сенсоры, камеры и алгоритмы, которые анализируют информацию о пространстве и окружающей среде.
Сенсоры, такие как ультразвуковые и инфракрасные, используются для определения расстояний до объектов. Камеры обеспечивают визуальный контроль и распознавание объектов, что позволяет системе идентифицировать свободные места. Эти данные обрабатываются в реальном времени, что позволяет принимать решения на основе актуальной информации.
Алгоритмы навигации, такие как A* и Dijkstra, применяются для расчета оптимального маршрута. Эти методы учитывают не только расстояние, но и динамические изменения в окружении, такие как движение других автомобилей и пешеходов. Важно, чтобы алгоритмы могли адаптироваться к изменениям в реальном времени, что достигается за счет использования машинного обучения.
Для повышения точности и надежности системы, данные от различных сенсоров интегрируются в единую модель. Это позволяет минимизировать ошибки, возникающие из-за шумов или помех. Например, использование фильтров Калмана помогает сглаживать данные и улучшать предсказания о движении.
Важным аспектом является создание карты парковки. Она может быть статической или динамической, в зависимости от изменений в конфигурации пространства. Динамические карты обновляются в реальном времени, что позволяет учитывать временные ограничения, такие как занятость мест или изменения в правилах парковки.
| Тип сенсора | Функция | Преимущества |
|---|---|---|
| Ультразвуковой | Измерение расстояния до объектов | Низкая стоимость, высокая точность |
| Инфракрасный | Обнаружение препятствий | Работа в условиях низкой освещенности |
| Камера | Визуальный контроль и распознавание | Высокая детализация, возможность анализа |
Таким образом, интеграция различных технологий и алгоритмов позволяет создать надежную систему для автоматического размещения транспортных средств, обеспечивая безопасность и удобство для пользователей.
Роль систем автомобильной коммутации и взаимодействия с инфраструктурой
Системы взаимодействия транспортных средств с городской инфраструктурой формируют основу для повышения безопасности и удобства передвижения. Автоматизированные автомобили требуют интеграции с существующими и развивающимися сетями, обеспечивая их эффективное функционирование.
Ключевые направления взаимодействия:
- Обмен данными: Транспортные решения нуждаются в постоянном взаимодействии с дорожными системами и другими участниками движения. Это подразумевает наличие протоколов связи, которые обеспечивают высокую скорость и надежность передачи информации.
- Аналитика в реальном времени: Используя данные с сенсоров и камер, транспортные средства могут предсказывать изменения в дорожной ситуации. Встроенные алгоритмы обработки позволяют минимизировать риски и улучшить качество движения.
- Оптимизация маршрутов: Взаимодействие с дорожной сетью позволяет анализировать загруженность и предлагать альтернативные пути. Это снижает время в пути и уменьшает выбросы вредных веществ.
Рекомендации по внедрению:
- Обеспечение надежной системы связи, интегрированной с 5G для быстрого обмена данными между автомобилями и инфраструктурой.
- Создание общих стандартов для оборудования, чтобы разные производители могли работать в одной экосистеме, обеспечивая совместимость.
- Разработка открытых платформ для обмена данными, что позволит исследовать новые возможности для улучшения взаимодействия и безопасности.
Таким образом, интеграция интеллектуальных транспортных систем с городской инфраструктурой способствует созданию более безопасной и устойчивой транспортной сети, меняя подход к передвижению в населенных пунктах и оптимизируя их использование.
Примеры реализованных решений и существующие модели авто с автопарковкой
Компания Tesla внедрила функцию Summon, позволяющую владельцу вызывать свой электромобиль с помощью мобильного приложения. Модель Model 3 и Model S оснащены этой технологией, что упрощает процесс парковки в ограниченных пространствах.
Система Ford Active Park Assist, доступная в Ford Escape и Ford Edge, обеспечивает автоматическое выполнение маневров для парковки. Датчики и камеры анализируют окружающую обстановку, что позволяет автомобилю точно и безопасно занимать место.
Модель BMW 7 Series предлагает функцию Remote Control Parking, которая позволяет владельцу управлять парковкой с помощью ключа. Это решение особенно удобно в условиях ограниченного пространства.
Среди японских производителей выделяется Nissan с системой ProPILOT Park, доступной в Nissan Leaf и Nissan Qashqai. Эта система автоматически управляет рулем, акселератором и тормозами, обеспечивая безопасное размещение.
Автопроизводители активно развивают системы, которые не только упрощают процесс парковки, но и повышают безопасность. Например, Mercedes-Benz предлагает систему Active Parking Assist, которая использует датчики для обнаружения свободных мест и автоматического выполнения маневров.
Внедрение таких решений открывает новые горизонты для владельцев, позволяя им сосредоточиться на других задачах, пока их транспортное средство занимается размещением. С каждым годом количество моделей с подобными функциями растет, что свидетельствует о высоком интересе к автоматизации процессов.
Проблемы точности и надежности в сложных условиях
Современные системы автоматизированного управления сталкиваются с множеством вызовов в условиях ограниченной видимости и сложной городской инфраструктуры. Например, в условиях дождя или снега датчики могут давать искаженные данные, что приводит к ошибкам в определении расстояний и препятствий. Исследования показывают, что в условиях плохой видимости точность распознавания объектов может снижаться на 30-50%.
Одной из ключевых проблем является работа сенсоров, таких как лидары и камеры, которые могут не справляться с отражениями от мокрой поверхности или ярким солнечным светом. Для повышения надежности необходимо интегрировать несколько типов сенсоров, что позволит компенсировать недостатки каждого из них. Например, использование радаров в сочетании с камерами может улучшить восприятие окружающей среды в сложных условиях.
Также стоит учитывать влияние динамических факторов, таких как движение других транспортных средств и пешеходов. Алгоритмы, отвечающие за обработку данных, должны быть адаптированы к быстроменяющимся ситуациям. Для этого рекомендуется применять методы машинного обучения, которые позволяют системам обучаться на реальных данных и улучшать свою производительность в различных сценариях.
Необходима также тщательная проверка и тестирование систем в различных условиях. Полигонные испытания не всегда могут воспроизвести реальные ситуации, поэтому важно проводить тестирование в городских условиях с разнообразными сценариями. Это позволит выявить слабые места и улучшить алгоритмы обработки данных.
Практические преимущества и вызовы автоматической парковки для водителей
Автоматические системы для размещения транспортных средств значительно сокращают время поиска свободного места. По данным исследований, средний водитель тратит до 20 минут на поиск парковочного места в городах с плотным движением. Использование таких устройств позволяет снизить этот показатель до 5 минут и уменьшить уровень стресса при маневрировании в ограниченном пространстве.
Точные сенсоры и алгоритмы обеспечивают минимальную вероятность столкновений с препятствиями, что снижает риск повреждения кузова и последующих затрат на ремонт. В среднем стоимость ремонта после неудачной парковки составляет от 15 до 50 тысяч рублей, а с автоматикой этот показатель снижается более чем на 60%.
Для водителей с ограниченными возможностями и новичков такие системы предоставляют значительную поддержку, позволяя избежать ошибок, связанных с неправильной оценкой расстояний и углов поворота. Рекомендуется применять эти устройства в условиях узких или многолюдных парковочных зон, где ручное управление особенно затруднено.
Однако существуют ограничения, связанные с конфигурацией парковочных мест и качеством покрытия. Неровности, отсутствие чёткой разметки или сильное загрязнение датчиков могут ухудшать работу систем. Важно регулярно проводить техническое обслуживание сенсоров и обновлять программное обеспечение для поддержания точности.
Некоторые модели требуют определённого времени для завершения манёвра, что может увеличивать промежутки ожидания при интенсивном потоке транспорта. В таких случаях рекомендуется использовать автоматизированные решения в сочетании с контролем водителя для обеспечения безопасности и гибкости.
Влияние погодных условий, таких как снег или сильный дождь, также снижает эффективность. Для снижения риска отказов следует предусматривать альтернативные варианты управления и интеграцию с системами мониторинга окружающей среды.
В целом, применение устройств для автоматизированного размещения транспортных средств нацелено на повышение комфорта и снижение аварийности, однако требует осознанного подхода к эксплуатации и регулярного обслуживания.
Сокращение времени поиска парковочного места
Автономные системы поиска парковочных зон существенно сокращают время, затрачиваемое на поиск свободного пространства. Согласно исследованиям, водители в среднем тратят до 20 минут на поиск места в городах с высокой плотностью застройки. Автоматизированные решения снижают этот показатель до 5 минут и меньше.
Основные методы оптимизации включают:
- Использование сенсорных сетей и камер, которые в реальном времени передают данные о свободных зонах на бортовой компьютер.
- Интеграция с городскими системами управления парковкой и навигационными платформами, что позволяет заранее определить ближайшее свободное пространство.
- Применение алгоритмов прогнозирования, анализирующих загруженность парковок на основе исторических и текущих данных.
Рекомендации для повышения эффективности поиска места:
- Подключение к локальным базам данных парковок с обновлением информации в режиме реального времени.
- Использование адаптивных маршрутов, которые изменяются по мере получения новых данных о занятости.
- Снижение времени простоя за счет автоматического резервирования места перед прибытием транспортного средства.
Внедрение подобных систем позволяет не только ускорить процесс остановки, но и снижает нагрузку на дорожную сеть, уменьшает выбросы CO2 и повышает комфорт водителей.
Обеспечение безопасности при паркинге и выезде
Индикаторы и датчики: Современные интеллектуальные системы используют набор сенсоров для отслеживания окружающего пространства. Установленные камеры и радары помогают выявить объекты и препятствия, снижая риск столкновений при маневрировании.
Анализ данных: Интеграция алгоритмов машинного обучения позволяет обработать собранную информацию о парковочных ситуациях. Системы могут предсказать возможные угрозы и заранее предупредить водителя о них.
Кибербезопасность: С ростом автоматизации возрастает и угроза кибератак. Безопасность программного обеспечения имеет ключевое значение. Регулярные обновления и улучшения защищенности данных необходимы для предотвращения доступа злоумышленников.
Транспортные средства: Обеспечение безопасности также зависит от самого транспорта. Модели, оснащенные системы активной безопасности, способны реагировать на неожиданные ситуации, минимизируя вероятность аварий при выезде.
Обучение пользователей: Эффективное обучение конечного пользователя играет значимую роль. Инструкции по использованию функций, связанные с безопасностью, повышают уровень доверия к новым инновациям.
Тестирование и сертификация: Проведение всесторонних испытаний и сертификация систем гарантирует их надежность и безопасность. Это включает в себя симуляцию различных сценариев для выявления уязвимостей.
Влияние на урбанистическую застройку и плотность парковочных зон
С внедрением систем автоматизированного управления транспортными средствами, урбанистическая застройка претерпевает значительные изменения. Уменьшение потребности в традиционных парковочных местах позволяет оптимизировать использование городской площади. Например, в крупных мегаполисах, где площадь ограничена, можно освободить до 30% пространства, ранее отведенного под стоянки.
Сокращение количества необходимых парковочных зон открывает возможности для создания новых общественных пространств, таких как парки, площади и зоны для отдыха. Это способствует улучшению качества жизни горожан и повышению привлекательности районов. В некоторых городах, таких как Сан-Франциско, уже наблюдается тенденция к преобразованию старых парковок в зеленые зоны и места для культурных мероприятий.
Кроме того, изменение плотности парковочных мест влияет на транспортные потоки. Уменьшение количества стоянок в центре города может снизить уровень заторов, так как водители не будут тратить время на поиск свободного места. Это также может привести к снижению выбросов углекислого газа и улучшению экологической ситуации в городах.
Для успешной реализации таких изменений необходимо учитывать местные особенности и потребности жителей. Рекомендуется проводить опросы и исследования, чтобы понять, какие пространства наиболее востребованы. Также важно интегрировать новые решения в существующую инфраструктуру, чтобы обеспечить плавный переход к новому формату городской жизни.
Внедрение автоматизированных систем управления транспортом требует пересмотра градостроительных норм и правил. Необходимо разрабатывать новые стандарты, которые будут учитывать изменяющиеся потребности в парковке и обеспечивать безопасность пешеходов. Это может включать в себя создание зон с ограниченным движением и развитие общественного транспорта.
Таким образом, переход к автоматизированным системам управления транспортом открывает новые горизонты для урбанистической застройки, позволяя создавать более комфортные и экологически чистые города. Важно, чтобы эти изменения происходили с учетом мнения жителей и с активным вовлечением всех заинтересованных сторон.
Юридические и этические аспекты использования автоматических систем
Использование автоматических технологий вызывает важные юридические вопросы. Определение ответственности в случае аварий или поломок становится сложной задачей. Кто будет отвечать: производитель, программист или владелец устройства? Система правовых норм нуждается в пересмотре для учета новых реалий.
Правила дорожного движения требуют дополнений в свете внедрения автоматизации. Текущие нормы могут не охватывать различные сценарии, возникающие при взаимодействии автоматизированных систем с другими участниками движения. Необходимо установить четкие правила для обеспечения безопасности.
Этические аспекты также играют значительную роль. Вопросы, касающиеся принятия решений в экстренных ситуациях, становятся актуальными. Как должна действовать система при угрозе жизни пассажиров или пешеходов? Следует разрабатывать моральные принципы для программирования поведения в критических условиях.
| Компонент | Описание |
|---|---|
| Ответственность | Кто несет вину при инциденте? |
| Правила | Необходимость пересмотра норм вождения для автоматизированных единиц. |
| Этика | Разработка моральных принципов для поведения в сложных ситуациях. |
Создание необходимой правовой базы потребует взаимодействия между регулирующими органами, производителями и обществом. Совместные усилия могут установить четкие рамки, значительно облегчая понимание прав и обязанностей всех сторон.
Потребность в обновлении инфраструктуры и законодательной базе
Современные системы автоматической парковки требуют значительного совершенствования городской инфраструктуры. Например, датчики и камеры, интегрируемые в уличное освещение и дорожные знаки, должны соответствовать стандартам передачи данных с минимальной задержкой – не более 10 мс. Внедрение таких элементов позволит повысить точность позиционирования до 5 см, что критично для безопасного маневрирования без участия водителя.
Необходима масштабная модернизация парковочных площадок с учётом разметки, позволяющей роботизированным транспортным средствам эффективно распознавать границы и доступные места. Рекомендуется установка интеллектуальных зарядных станций для электромобилей с функцией взаимодействия со встроенными системами управления авто, что обеспечит автоматическую подзарядку без вмешательства человека.
Законодательная база требует адаптации под новые реалии. Следует ввести отдельный регламент, регулирующий ответственность за ошибки при автоматическом размещении транспорта, а также нормы по сертификации оборудования и программного обеспечения. Для минимизации рисков аварийных ситуаций необходимо определить допустимые сценарии вмешательства оператора и алгоритмы аварийного отключения системы.
Особое внимание следует уделить вопросам кибербезопасности. Законодательно обязать производителей и сервисных операторов внедрять протоколы шифрования данных и регулярные аудиты безопасности, чтобы исключить взлом и несанкционированное управление.
Рекомендуется создание единой базы данных об оборудованных парковках, доступной для всех участников дорожного движения и интегрированной с навигационными сервисами. Это позволит значительно сократить время поиска свободного места и повысит общую пропускную способность городских территорий.